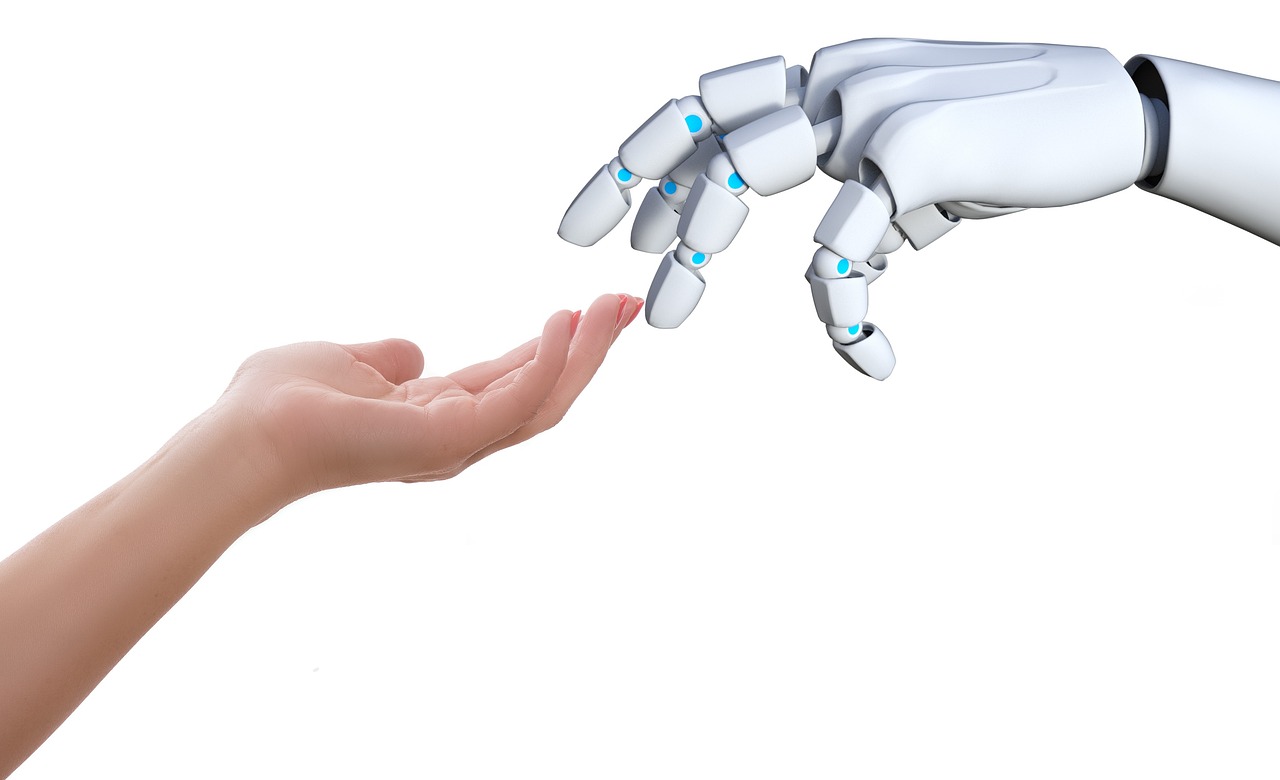
Les avancées de la science en matériaux et plasticité de la matière permet de réduire le nombre de capteurs nécessaire à la fabrication de robots humanoïdes. Les machines sont désormais capable de saisir des objets comme des humains. Ils s’aident de moteurs plus simples et des mécanismes mieux adaptés.
La stratégie du « less is more »
Des chercheurs suisses ont mis au point un nouveau protocole. Ils se sont inspirés des méthodes américaines pour concevoir des robots plus efficaces et réalistes. Cette approche, issue de la philosophie anglo-saxonne du « less is more ». Elle privilégie la simplicité et la précision en utilisant des outils moins complexes mais mieux adaptés aux contraintes techniques.
Plutôt que d’équiper les machines de systèmes lourds de vision ou de détection tactile, les scientifiques s’appuient sur des matériaux souples et intelligents. Ces derniers permettent aux robots d’interagir avec leur environnement de manière autonome et adaptative. Sur la main robotisée développée selon ce protocole, on retrouve cinq doigts ainsi qu’un pouce opposable. Leur mouvement repose sur un principe d’auto-organisation : la position exacte des doigts ne se détermine qu’au moment du contact avec l’objet à saisir.
Cette méthode marque un tournant dans la conception robotique. En limitant la complexité mécanique et logicielle, elle permet de fabriquer des robots plus agiles. Ils sont ainsi moins coûteux et capables de s’adapter à une grande diversité de situations. Ce changement de paradigme pourrait avoir des répercussions majeures dans des secteurs comme la logistique, la médecine ou encore l’assistance aux personnes. En misant sur la souplesse des matériaux plutôt que sur une surcharge technologique, les chercheurs ouvrent une nouvelle voie vers une robotique plus intuitive et plus efficiente.
Le maître mot en science : adaptabilité
La machine a été baptisée « ADAPT » car, suivant la revue Nature Communications Engeneering, sa grande capacité repose sur une minimisation des besoins de programmation. Imprimée en tridimensionnalité, douze actionneurs se chargent de mouvoir l’engin recouvert d’un film en silicone de haute pointe. L’ossature est réalisée à partir de matériaux en fibre de carbone et de petites tiges métalliques légères.
Le comportement de la main est déterminé au dernier moment. Donc le robot s’adapte au déroulement de la prise en main. Contrairement à une machine préprogrammée, le robot ADAPT ne suit pas de pattern reproduisant à l’identique le comportement humain. Au contraire, il construit lui-même et en autonomie son propre comportement pour atteindre l’objet. Cette vision est révolutionnaire dans le monde de la robotique et pourrait trouver de nombreuses applications en science.
Des tests préliminaires très concluants
Plus de 9 essais sur 10 ont été couronnés de succès, sur un total de 845 tentatives. Plusieurs objets ont été testés : balles, feutres, outils de bricolage, piles… Le robot est capable de s’adapter à toutes sortes de situations. Sans mouvement de poignet, la réussite atteint même les 97%.
Néanmoins, des limites demeurent. La main conçue ne peut pas réaliser de fortes pressions en des zones prédéterminées. Impossible d’appuyer sur un bouton ou d’attraper une hanse. Le robot ne peut pas non-plus porter d’objets trop lourds. . Les scientifiques confirment que « quand on utilise la main dans son ensemble pour une manipulation, l’adaptation passive est simplement produite par un équilibre de forces fonctionnant de la manière attendue ». Ils ajoutent que tenir compte de « forces extérieurs » fait malheuresement échouer les tentatives.
Un grand nombre d’autres essais sont prévus pour améliorer le prototype. Nul doute que la stratégie employée en Suisse continuera de produire des solutions innovantes dans le domaine de la robotique et plus généralement de la science.